动态网络也能实时"少换控制点"

现实中的网络时刻在变,但控制它的"关键节点"每次都换代价太大。这项研究提出了一种在线自适应算法,在不知道未来的情况下,让控制点尽量稳定——平均减少 19-22% 的切换成本。

代表性论文 IEEE TNSE · 2026 Pan, Zhang 等 20 个真实网络验证

IEEE Trans. Netw. Sci. Eng., 2026, 13, 1918-1931

30 秒读懂

这篇论文说了什么?

想象你是一座城市的交通调度员。城市的道路每天都在变——施工封路、新路开通。你需要在关键路口安排指挥员,让全城交通可控。但如果每天都全部换人,培训和交接的成本太高了。

这个比喻就是"动态网络控制"面临的核心难题:网络结构不断变化,用来控制网络的"驱动节点"也必须跟着调整。但频繁更换 = 额外成本。

以前的方法要么假设"你已经知道未来网络怎么变"(现实中做不到),要么每次从头算(导致控制点大幅更换)。这篇论文提出了一种新方法:只看过去和现在,就能让控制点尽量稳定。

核心思想:给每个节点打一个"优先级分"——历史上越稳定、上一步已经在用的节点分越高。然后每次只做"局部修补"而不是推翻重来。就像尽量保留熟练的老指挥员,只替换不得不换的。
22% 合成网络切换成本降低
19% 真实网络切换成本降低
20 个真实网络验证
0.81 平均 ECC 比值
研究背景

为什么要研究"动态网络的控制"?

现实世界中的网络——社交网络、交通网络、基因调控网络——都不是一成不变的。朋友会加减、道路会开关、基因表达会波动。要"控制"这样的网络,需要选一些关键节点施加信号。

但网络一变,原来选好的关键节点可能就不再适用了。传统方法每一步都独立地重新计算最佳控制点集合,完全不考虑上一步的选择——导致控制点在相邻时刻频繁更换。

🏙
打个比方:每天重新招一批交通指挥员,哪怕大部分路口没变。每天培训、交接、适应——这些"隐形成本"就是论文定义的额外控制成本(ECC)。
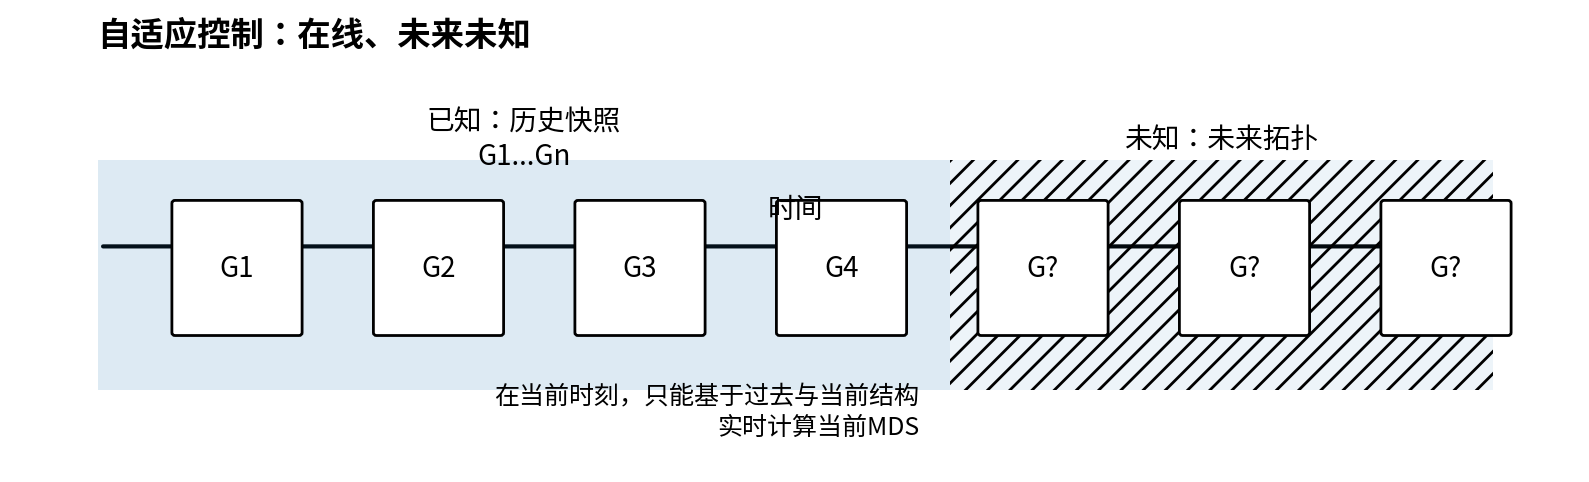
在线设置:过去已知,未来未知
在线设置示意 — 在当前时刻只能看到过去的网络快照,未来的拓扑结构未知,但仍需实时决策
研究方法

自适应控制(AC)算法怎么工作?

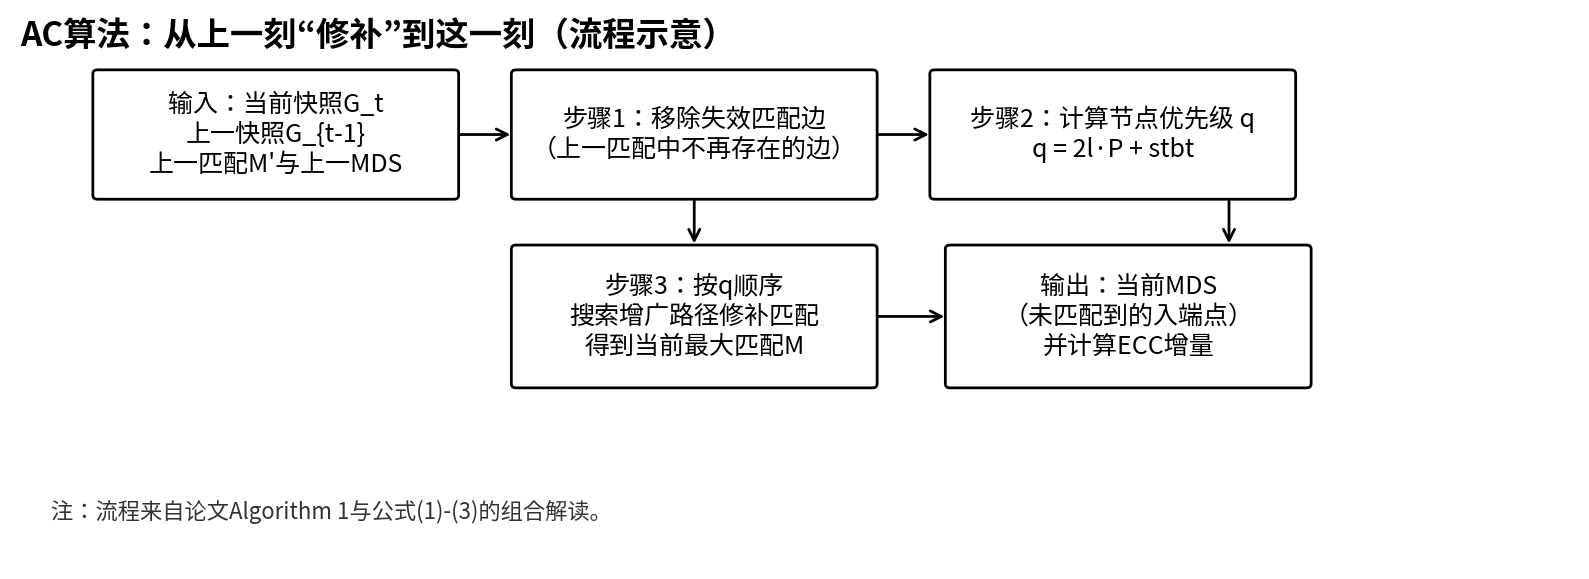
1

继承上一步

从上一时刻的匹配方案出发,不从零开始

→
2

移除失效边

检查哪些连接已经消失,把对应匹配移除

→
3

按优先级修补

给节点打分(稳定性+延续性),按优先级修补匹配

→
4

输出当前 MDS

得到本时刻的最小驱动节点集,切换最少

💪
原则一:稳定性优先 — 历史上连接越稳定的节点(度中心性高、邻居变化小),越优先被选为控制点。就像优先选经验丰富的"老员工"。
🔁
原则二:延续性加分 — 上一步已经是控制点的节点获得更高优先级。"能不换就不换",最大程度减少切换。
AC 算法流程
AC 算法流程 — 从上一刻匹配出发做局部修补,用优先级引导搜索,输出当前最小驱动节点集
核心发现

研究发现了什么?

📈

切换成本显著降低

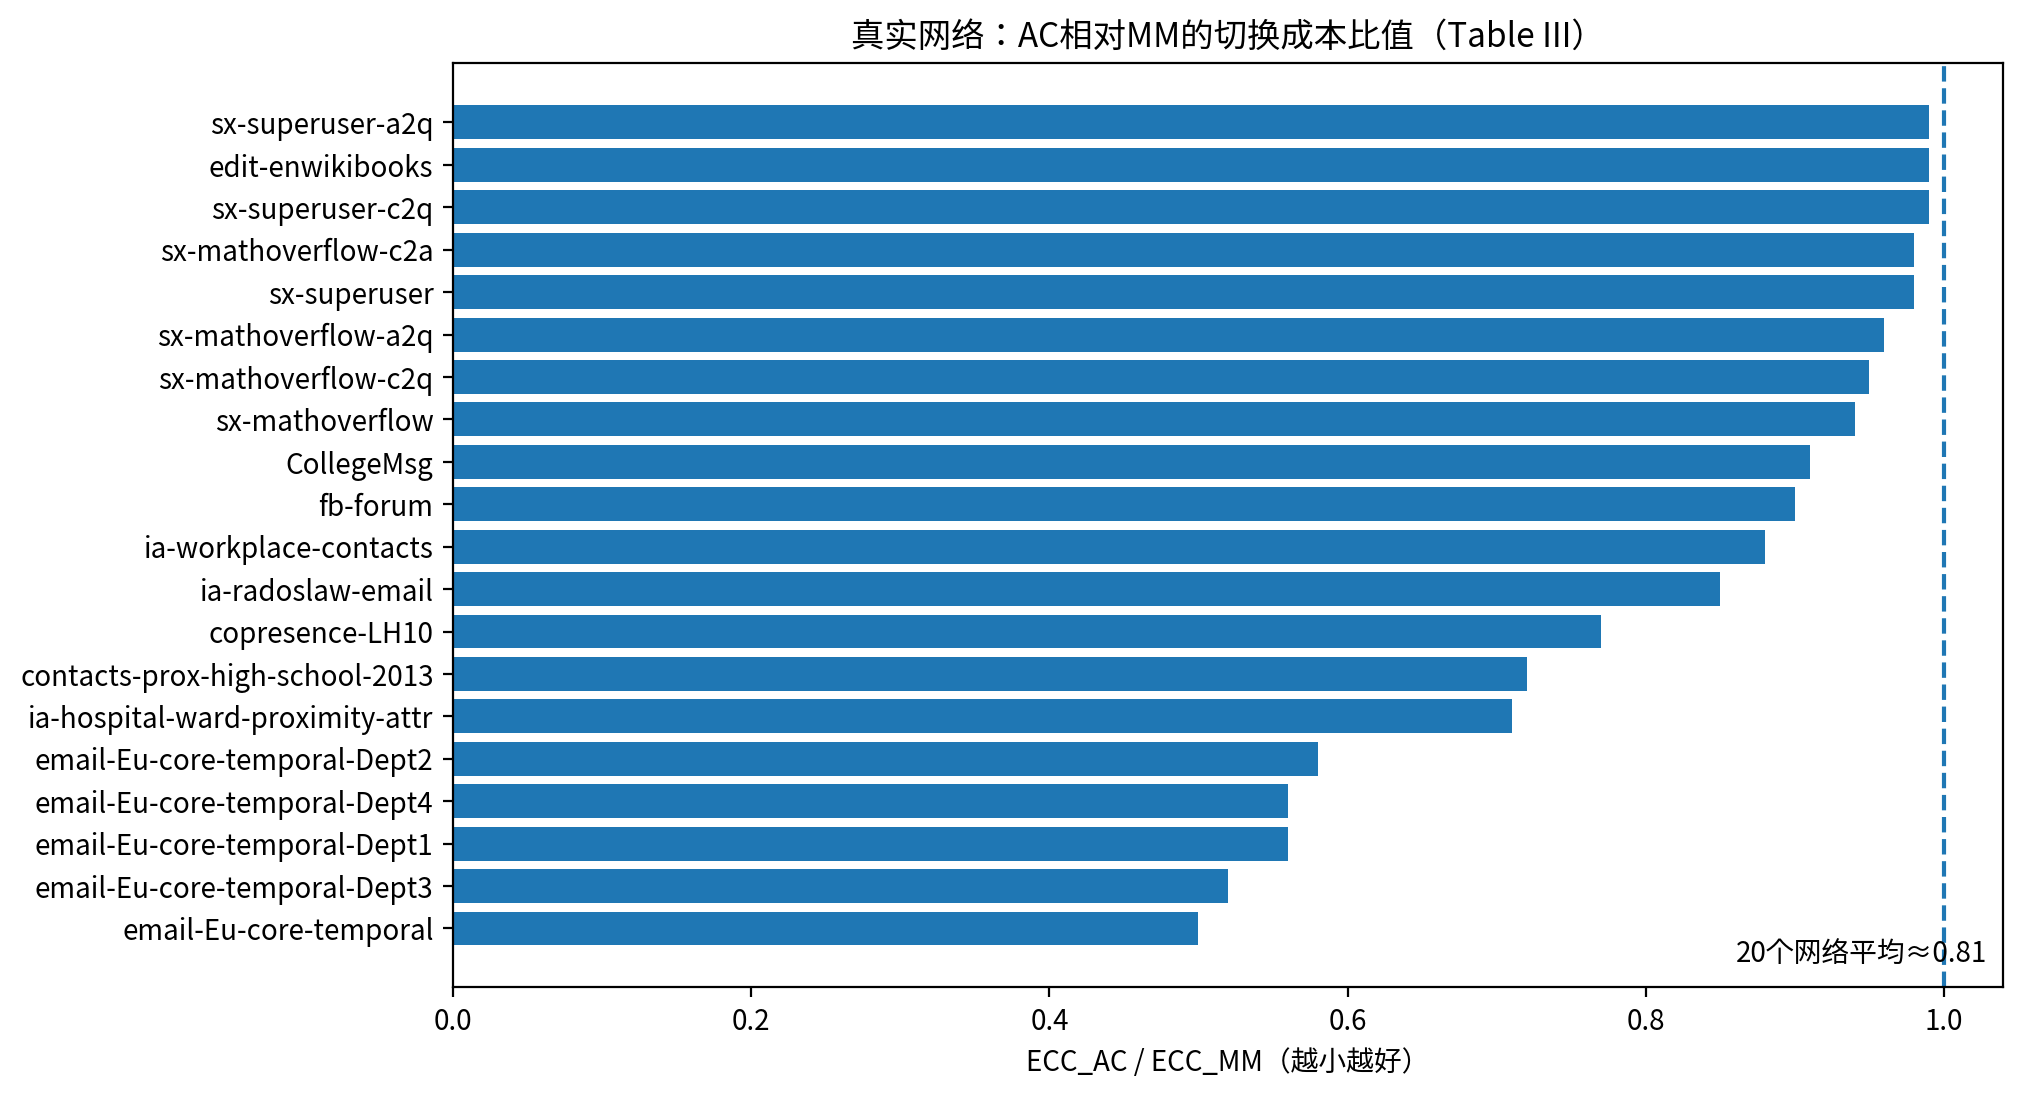
合成网络平均降低 22%,20 个真实网络平均降低 19%。最佳案例(ia-hospital)比值低至 0.71。

🌊

越平稳越有效

网络变化越缓慢(相邻快照越相似),AC 的优势越大。剧烈变化时退化到基线水平,但不会更差。

🎯

控制点更集中

与只选高度/高 PageRank 节点的方法相比,AC 的全时段控制点集合更小,资源利用更高效。

20 个真实网络的 ECC 比值
20 个真实网络的 ECC 比值 — 虚线为基线 1,多数网络比值小于 1,平均约 0.81

网络越稳定,AC 越给力

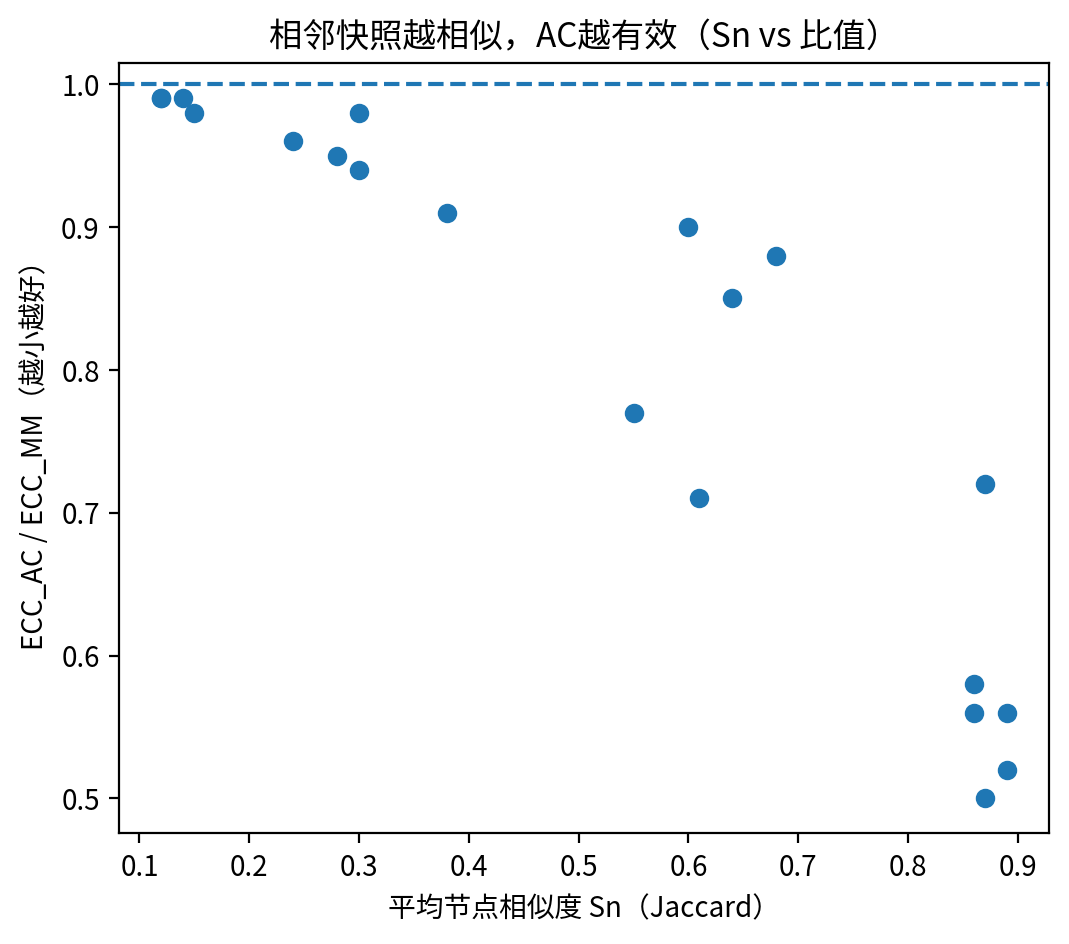
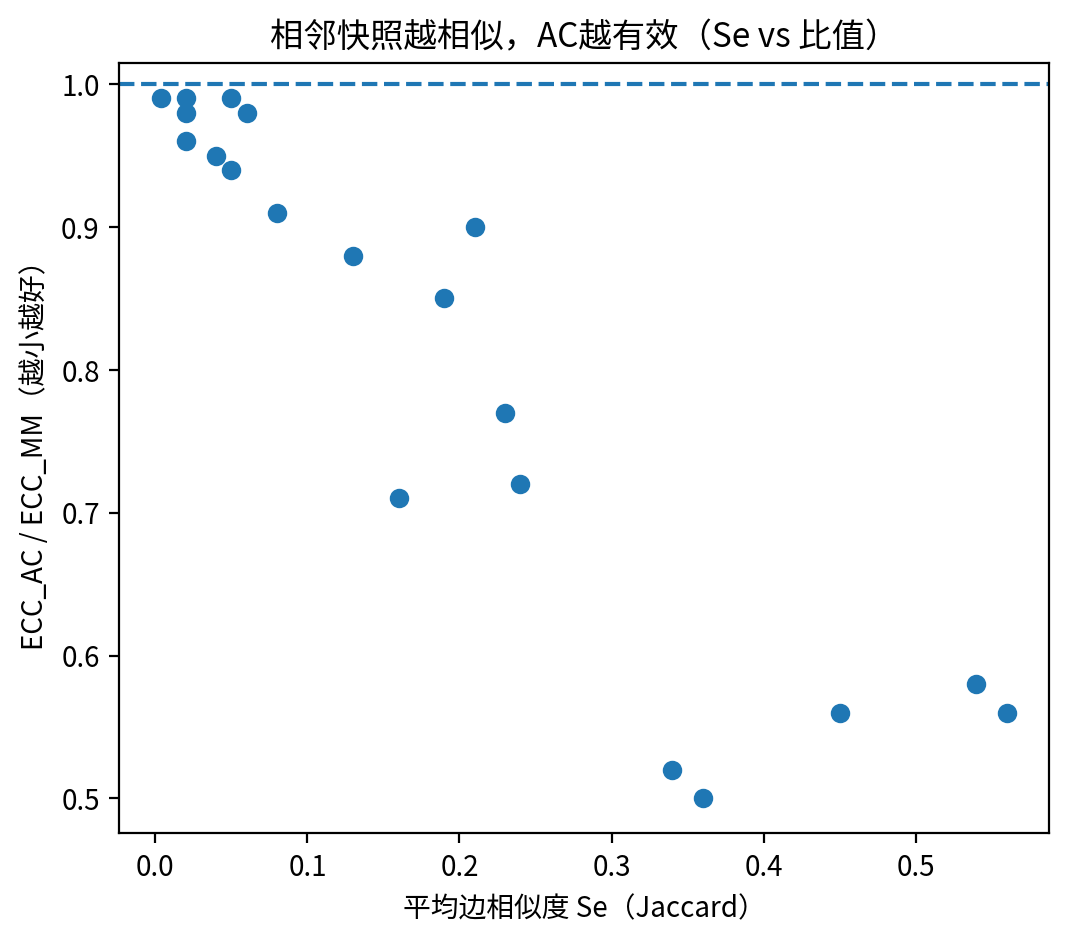
研究还发现了一个清晰的趋势:相邻快照的节点/边相似度越高,ECC 比值越低。这符合直觉——如果路网每天变化不大,"沿用昨天的指挥员"这个策略自然更有效。

节点相似度散点图
节点相似度越大 → ECC 比值越低
边相似度散点图
边相似度越大 → AC 优势越明显

一句话带走

让控制点少变,动态网络更好控。

意义与局限

这个发现意味着什么?

这项研究做到了

  • 提出了第一个不需要预知未来的在线自适应控制算法
  • 在 ER/SF 合成网络和 20 个真实网络上验证有效
  • 有明确的性能下界——最差也不比传统方法差
  • 代码与数据可复现

需要注意的限制

  • 启发式算法:缺少与全局最优的理论差距证明
  • 依赖渐进变化:网络剧变时退化到基线
  • 快照化假设:将连续演化离散化为快照序列
  • 未真实部署:未报告交通/生物等场景的实际成本换算
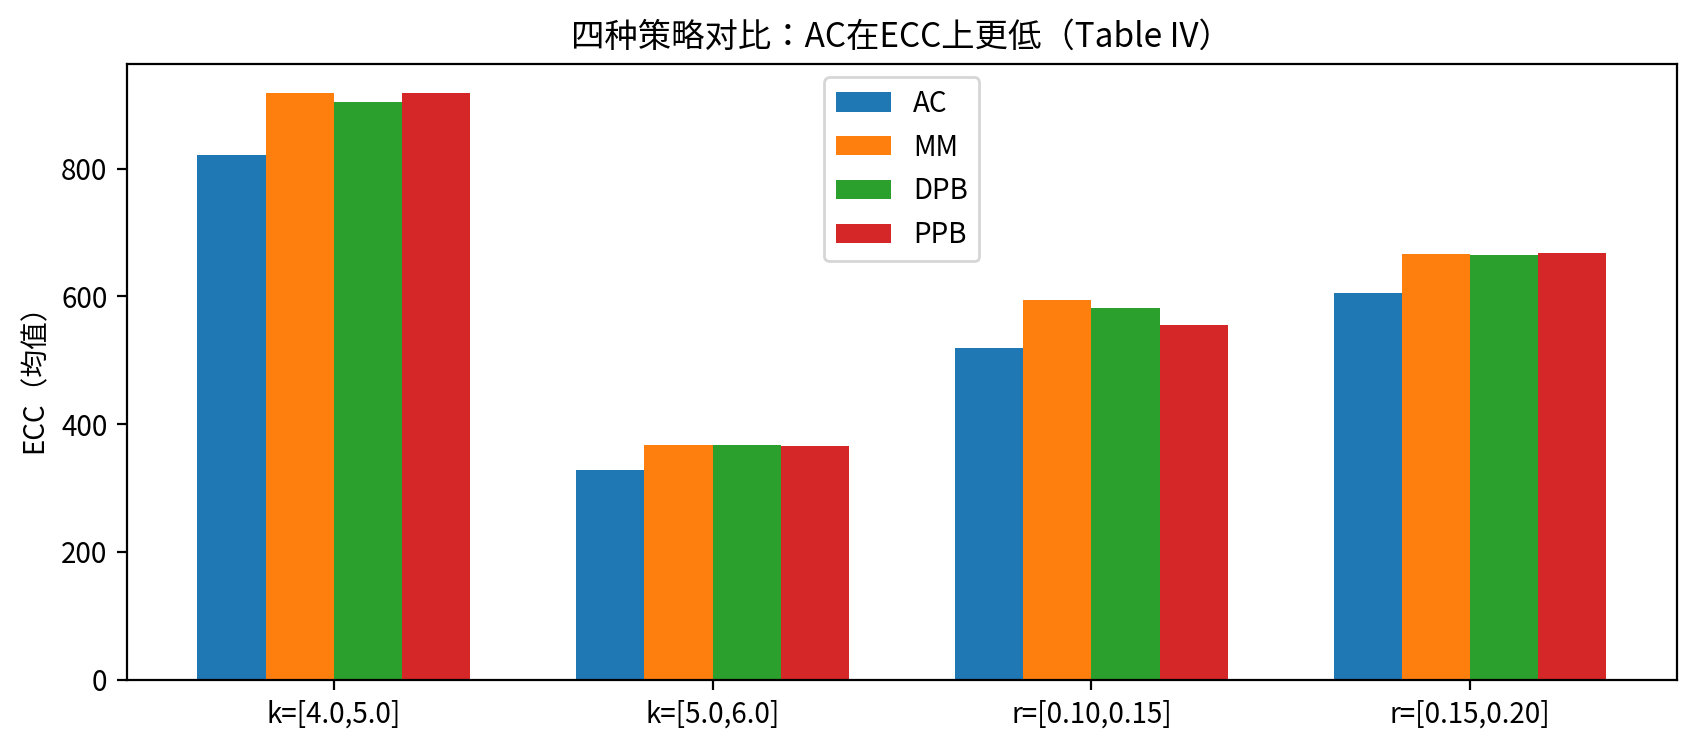
四种策略 ECC 分组对比
四种策略在不同参数下的 ECC 对比 — AC 在各组中通常最低,且获得更小的全时段控制点集合
常见问题

你可能会问……

选对几个节点就能控制复杂系统?

论文用的是"结构可控性"框架:只看拓扑结构判断需要多少驱动节点。实际系统还受动力学参数、噪声等影响,论文未做这些验证。

为什么不提前算好固定的控制点?

因为现实网络的未来拓扑不可预测。传统离线方法假设已知完整演化序列,这在大多数场景不现实。

AC 需要知道未来网络怎么变吗?

不需要。这正是 AC 的核心优势——只用当前和历史快照做决策,不需要任何未来信息。

网络突然大变怎么办?

AC 会自动退化为常规最大匹配,不会比传统方法更差。这个性能下界是有理论保证的。

22%/19% 的降低是怎么算出来的?

合成网络上所有实验的平均 ECC 降低约 22%;20 个真实网络的平均 ECC 比值为 0.81(即降低 19%)。

这项工作的下一步是什么?

作者提出要建立理论框架,量化启发式算法与全局最优之间的差距。扩展到带权动力学系统和真实部署场景也是方向。

术语速查

几个关键概念,用大白话说

动态网络

Dynamic Network

节点和连接会随时间变化的网络。像每天路况不同的城市路网。

驱动节点

Driver Node

直接接收控制信号的关键节点。像交通指挥员站的路口。

最小驱动节点集

MDS

保证网络可控所需的最少控制点。同一网络可能有多种方案。

额外控制成本

ECC

相邻时刻之间新增的驱动节点数累加。越小代表控制方案越稳定。

最大匹配

Maximum Matching

在网络的二分图里选尽可能多的互不冲突的配对。未配对的点就是驱动节点。

Jaccard 相似度

Jaccard Similarity

两个集合的重叠程度:交集 / 并集。用来衡量相邻快照的变化大小。